Prótese de joelho
Sistema de navegação com câmera 3D pode facilitar e melhorar resultados de cirurgias ortopédicas
Nova tecnologia pode aumentar segurança e rapidez de cirurgias de joelho, sejam robóticas ou tradicionais
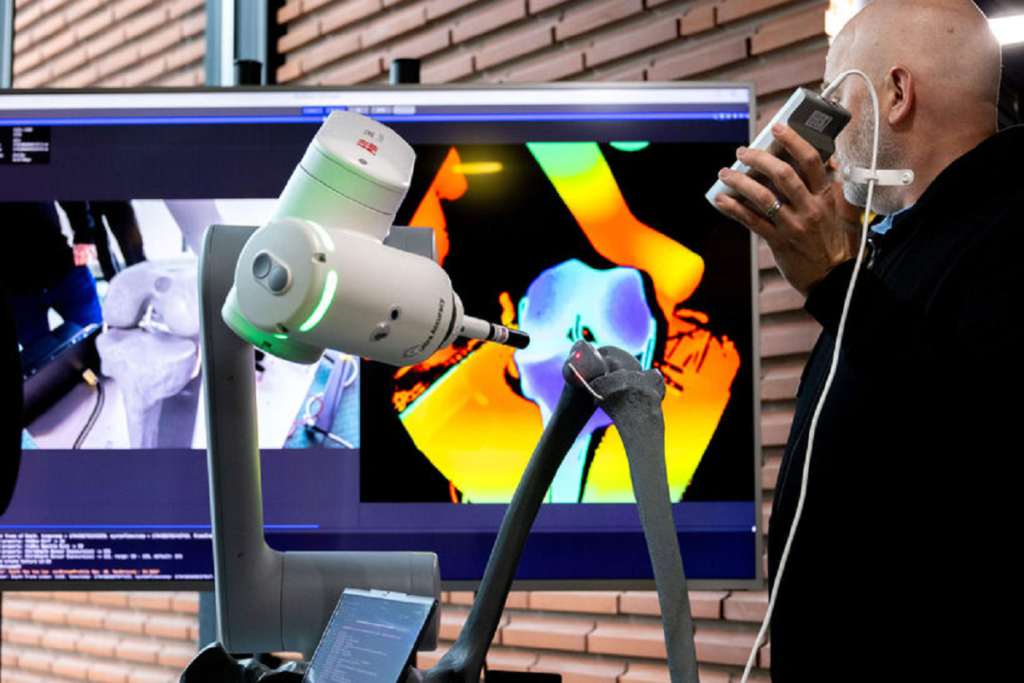
Mikko Raskinen, Universidade Aalto
Em laboratório, sistema foi testado em robô industrial com ossos de material polimérico
Por Redação SciAdvances
20 de novembro de 2026, 11:22
Fonte
Áreas
Biofísica, Biomecânica, Cirurgia, Computação, Engenharia Biomédica, Imagens Médicas, Medicina, Modelagem Matemática, Ortopedia, Processamento de Imagens, Robótica, Simulação Computacional, Órteses e Próteses
Compartilhar
 Adicione o SciAdvances como fonte preferencial no Google
Em uma cirurgia ortopédica tradicional, como no caso de implante de prótese de joelho, o cirurgião faz o planejamento cirúrgico com base em radiografias.
Com o acesso aberto na área anatômica de interesse, o cirurgião determina onde e em qual ângulo o fêmur e a tíbia devem ser cortados para posicionar guias mecânicos de corte com base em pontos de referência anatômicos. São esses pontos de referência que orientam o cirurgião em toda a cirurgia.
Entretanto, em uma perspectiva mais tecnológica, estima-se que robôs já sejam utilizados em cerca de 10% a 20% das cirurgias de prótese de joelho (artroplastia total do joelho) em todo o mundo.
Sistema de navegação para cirurgias robóticas
Em cirurgia com auxílio robótico, o sistema de navegação automático pode usar um modelo tridimensional gerado a partir de tomografias computadorizadas para identificar as localizações anatômicas no início e durante a cirurgia.
Para isso, o sistema robótico precisa de marcadores de referência que, fixados aos ossos por meio de parafusos, refletem a luz infravermelha emitida por uma câmera e permitem a calibração do sistema de navegação. Cada marcador pode ter vários elementos reflexivos, o que aumenta o número de pontos para a calibração.
Apesar do uso generalizado dos marcadores de referência para calibração do sistema de navegação, existem alguns ‘contras’ nessa prática: além da complexidade em si e da eventual necessidade de repetir o procedimento durante a cirurgia, a técnica acaba prolongando o tempo de cirurgia, o que pode causar vários problemas, como aumentar o risco de infecções, por exemplo.
Neste cenário, alguns grupos de pesquisa têm avançado em tentativas de substituição dos marcadores reflexivos durante cirurgias ortopédicas, procurando simplificar e facilitar as ações do cirurgião durante a operação.
Avanço: câmera 3D pode substituir o uso de marcadores reflexivos
No chamado projeto ORCA, pesquisadores da Universidade Aalto, na Finlândia, estão desenvolvendo um sistema de navegação para cirurgias de prótese de joelho que usa uma câmera 3D para o rastreamento espacial automático, em vez de usar marcadores reflexivos de referência.
Para melhorar a condição de calibração e evitar o uso dos marcadores de referência, os pesquisadores usam visão computacional para identificar o osso dentro de uma nuvem de pontos gerada pela câmera e determinar sua posição, distinguindo também o osso dos tecidos circundantes.
O resultado almejado é uma visão computacional simples e precisa, que não toma decisões pelo cirurgião nem aprende durante o processo, mas simplesmente observa e realiza medições com precisão.
O Dr. Ville Pitkänen, um dos pesquisadores do projeto ORCA, destacou que o novo sistema de navegação pode ser integrado ao sistema de controle de qualquer robô, ou mesmo servir como tecnologia de visualização auxiliar em cirurgias de prótese de joelho sem o uso de recursos robóticos.
Testes do sistema adaptado a um robô industrial produziu bons resultados
Em laboratório, os pesquisadores conectaram o novo sistema de navegação a um robô industrial de alta precisão e observaram um rastreamento preciso, mesmo durante movimentos do osso de material polimérico.
Em testes com ossos de animais, o rastreamento do sistema de visão computacional também foi bem-sucedido. Agora, o próximo passo é testar o sistema em cadáveres doados para pesquisa médica.
Assim que a câmera 3D demonstrar sua eficácia em cirurgias de joelho, o grupo de pesquisa pretende explorar outros tipos de cirurgias, incluindo procedimentos na coluna e no cérebro.
Atualmente, depois do depósito de uma patente do sistema realizado em outubro de 2026, o grupo de pesquisa está analisando diferentes opções de comercialização da tecnologia, como o licenciamento ou a criação de uma startup.
Em suas publicações, o Portal SciAdvances tem o único objetivo de divulgação científica, tecnológica ou de informações comerciais para disseminar conhecimento. Nenhuma publicação do Portal SciAdvances tem o objetivo de aconselhamento, diagnóstico, tratamento médico ou de substituição de qualquer profissional da área da saúde. Consulte sempre um profissional de saúde qualificado para a devida orientação, medicação ou tratamento, que seja compatível com suas necessidades específicas.
Publicidade
Últimos avanços
Divulgação, Universidade de Jyväskylä
Prostock-studio via Shutterstock
Cacio Murilo via Shutterstock
IM Imagery via Shutterstock
Publicidade
Autores/Pesquisadores Citados
Instituições Citadas
Publicidade
Outros avanços
Universidade de Strathclyde